國際材料科學權威 Eduard Arzt 訪高大 交流壁虎仿生材料與 AI 智慧製造技術
-
【聯合國永續發展目標(SDGs)系列推廣】
-
-
【文字:AI 研究中心經理郭香君;編修:公共事務組】
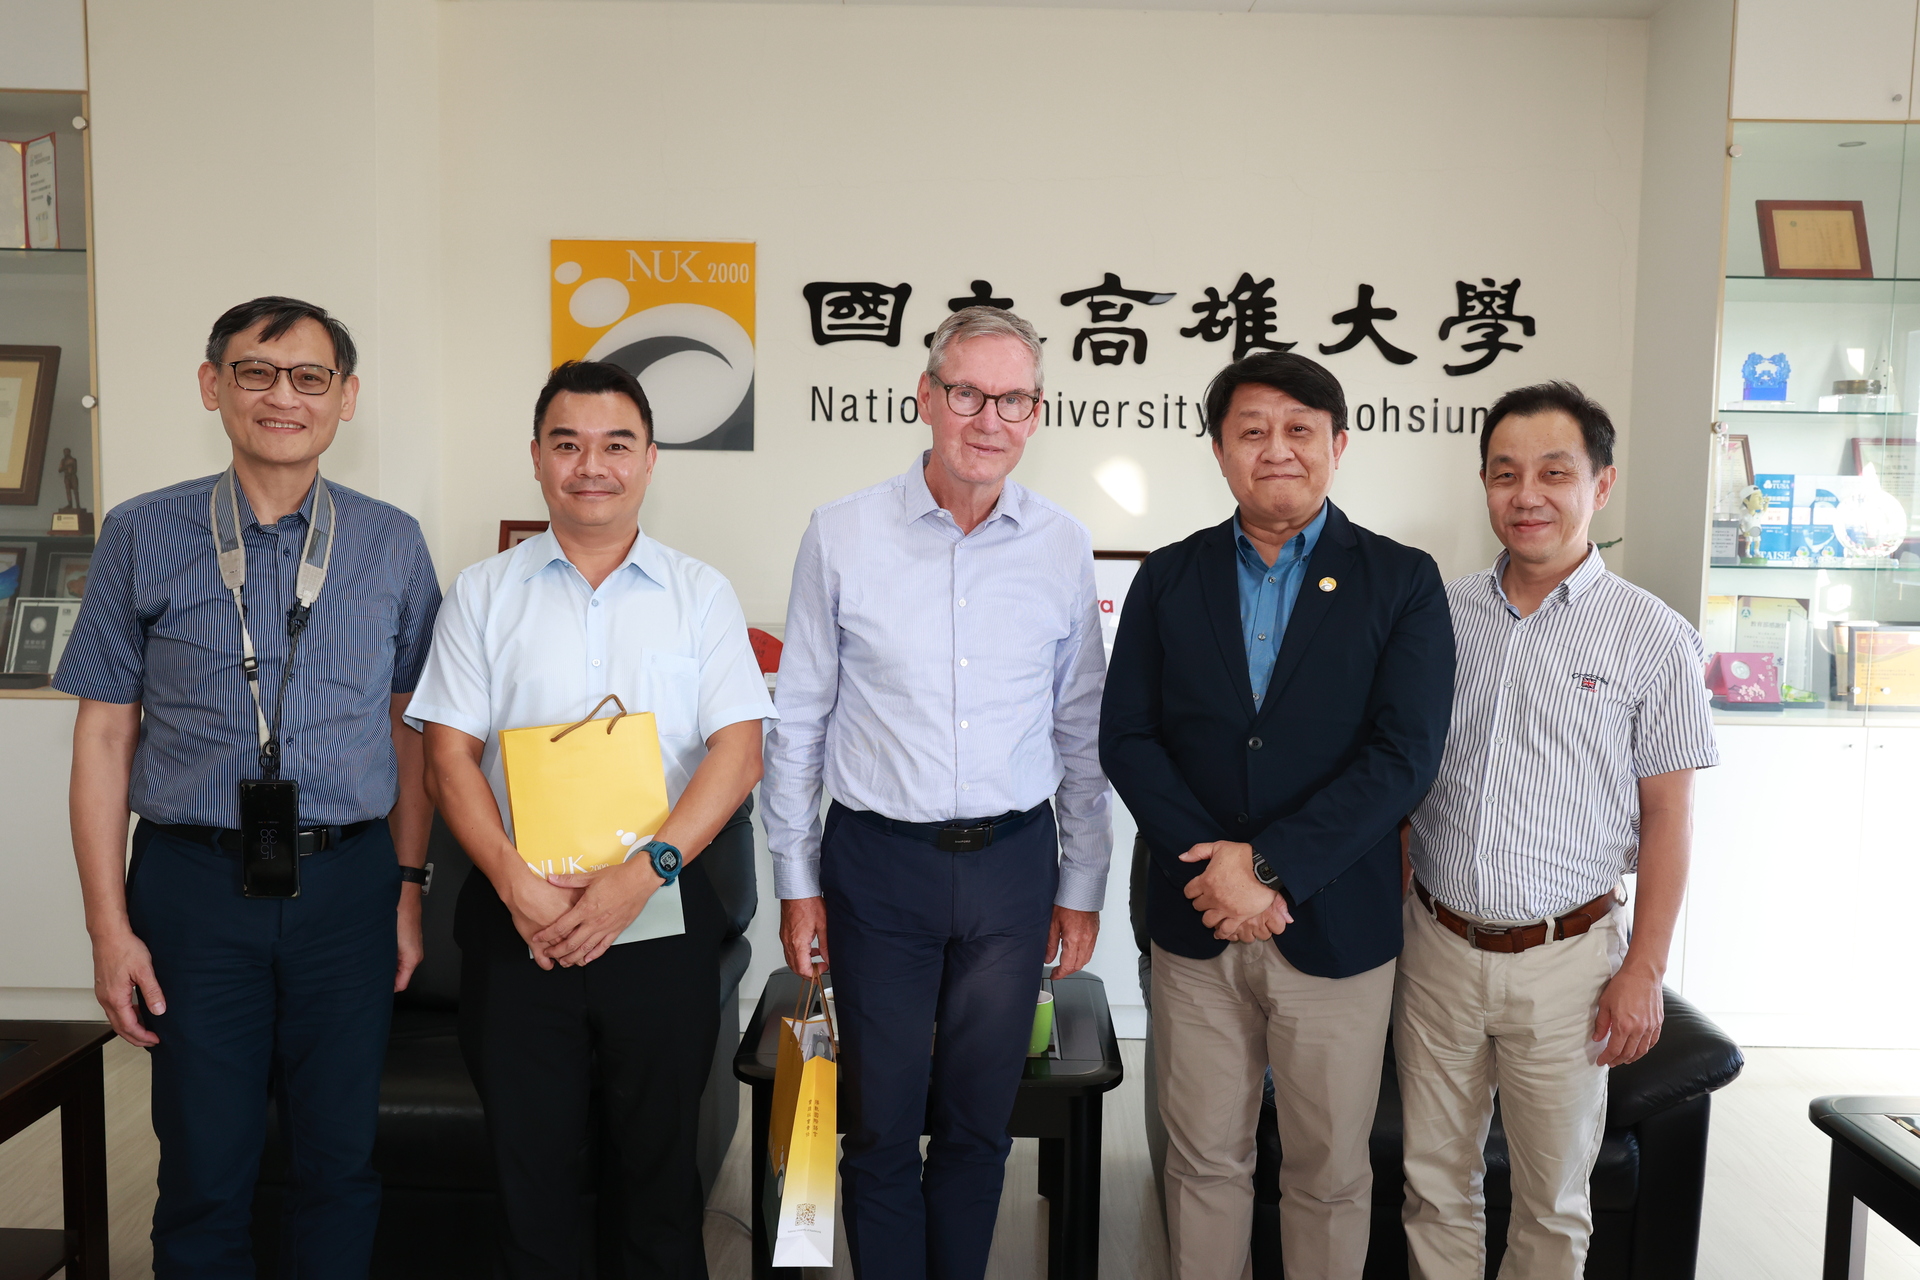
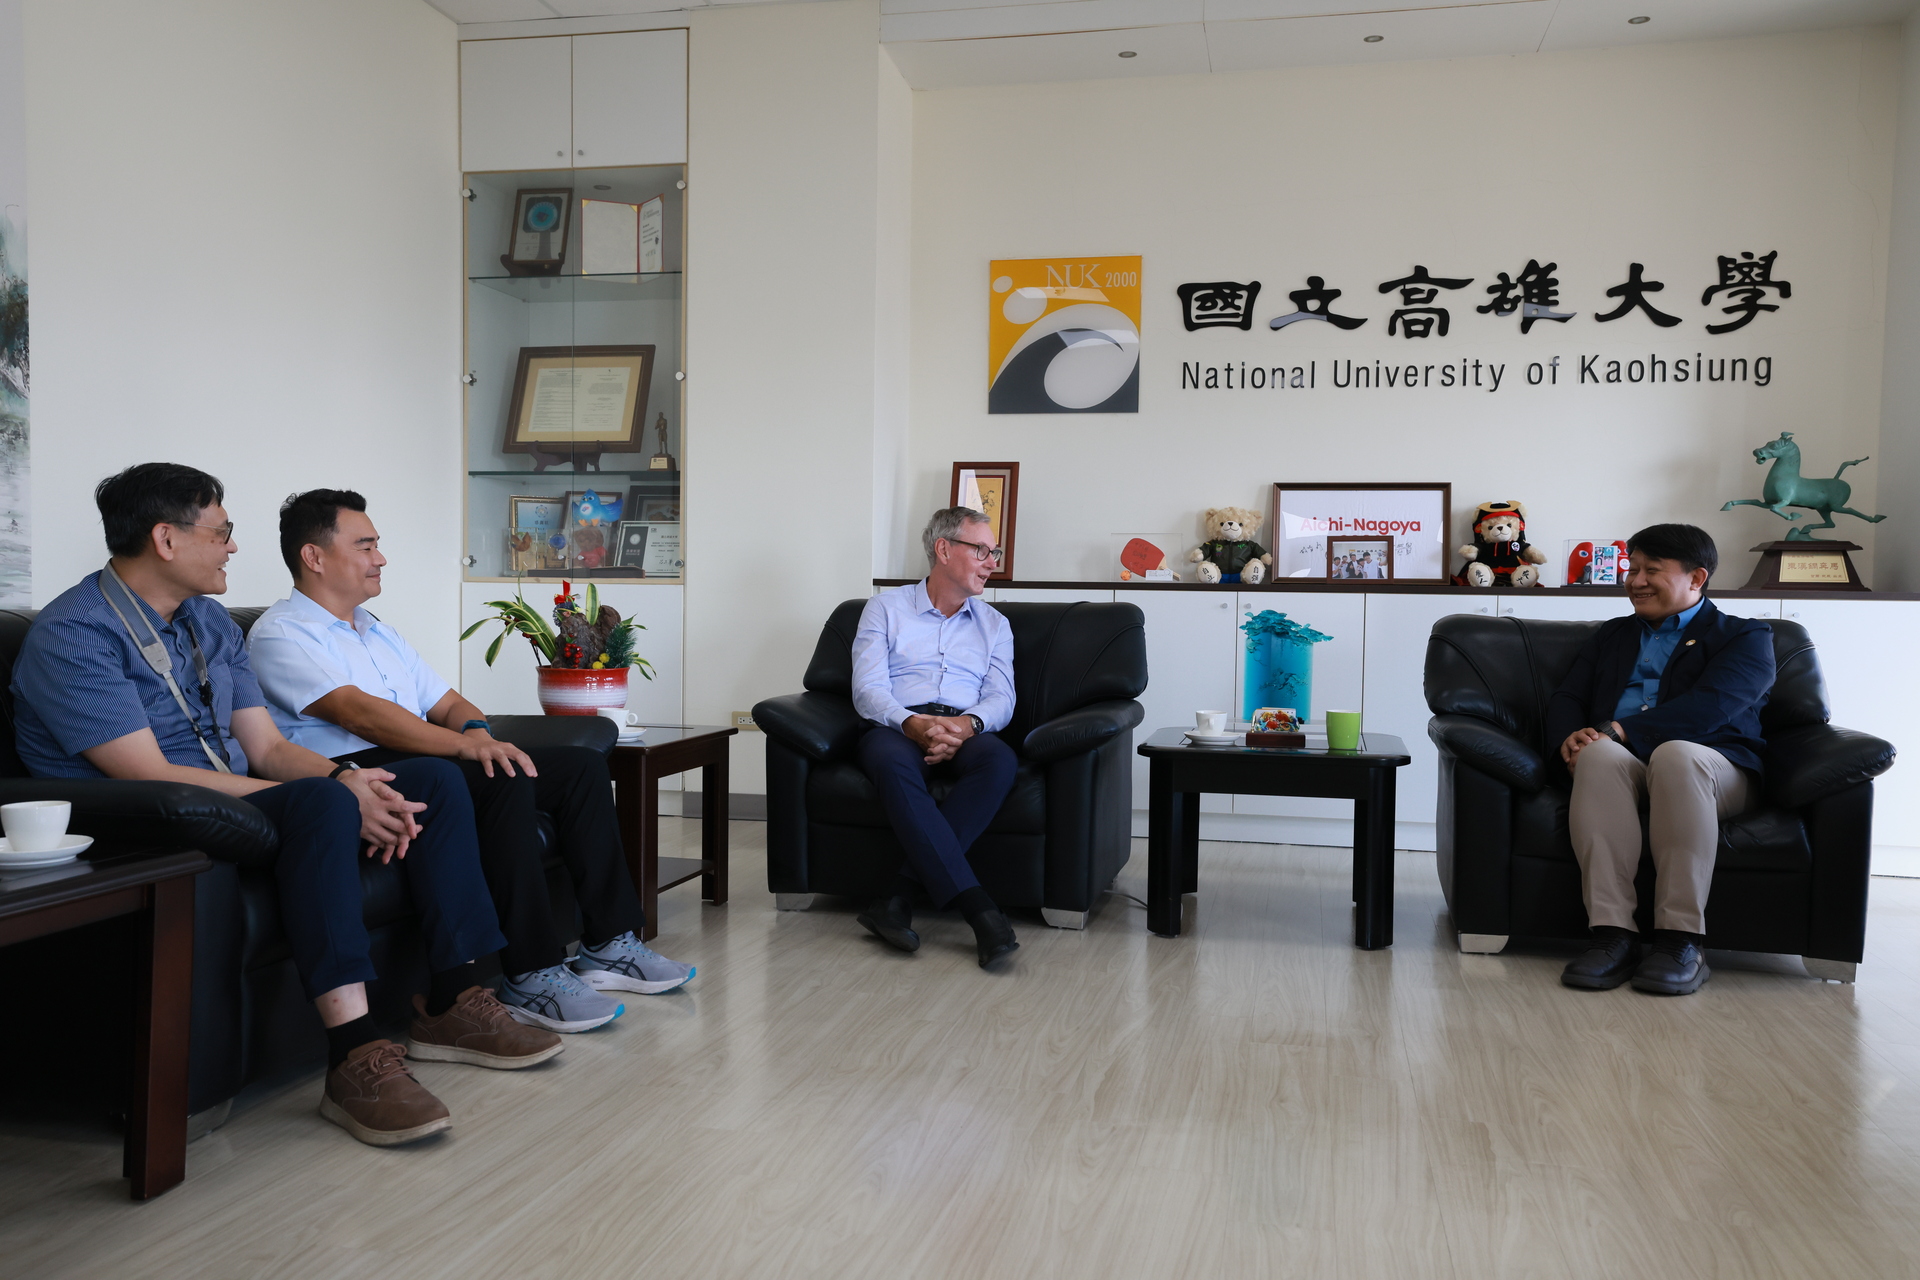
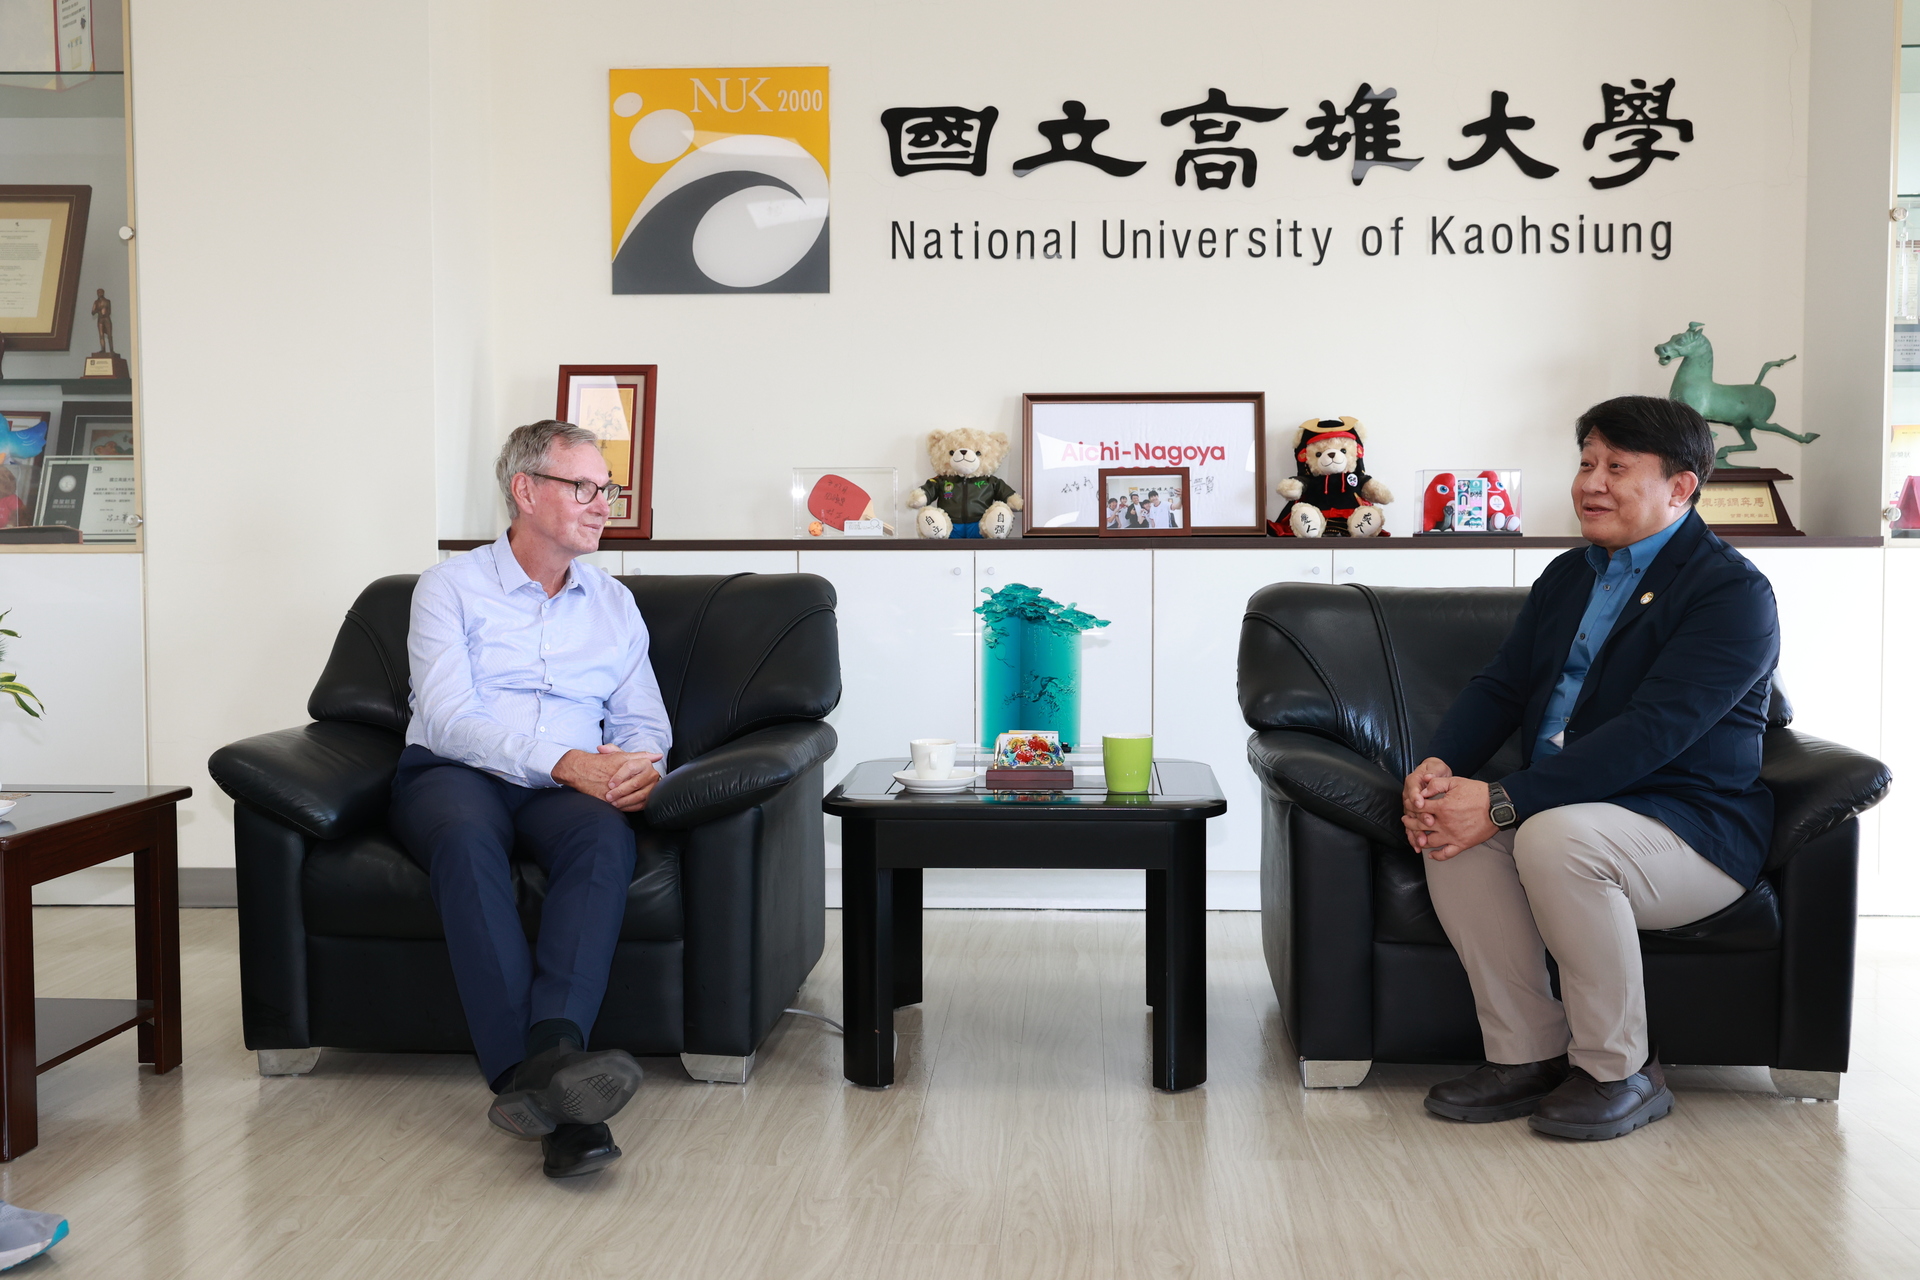
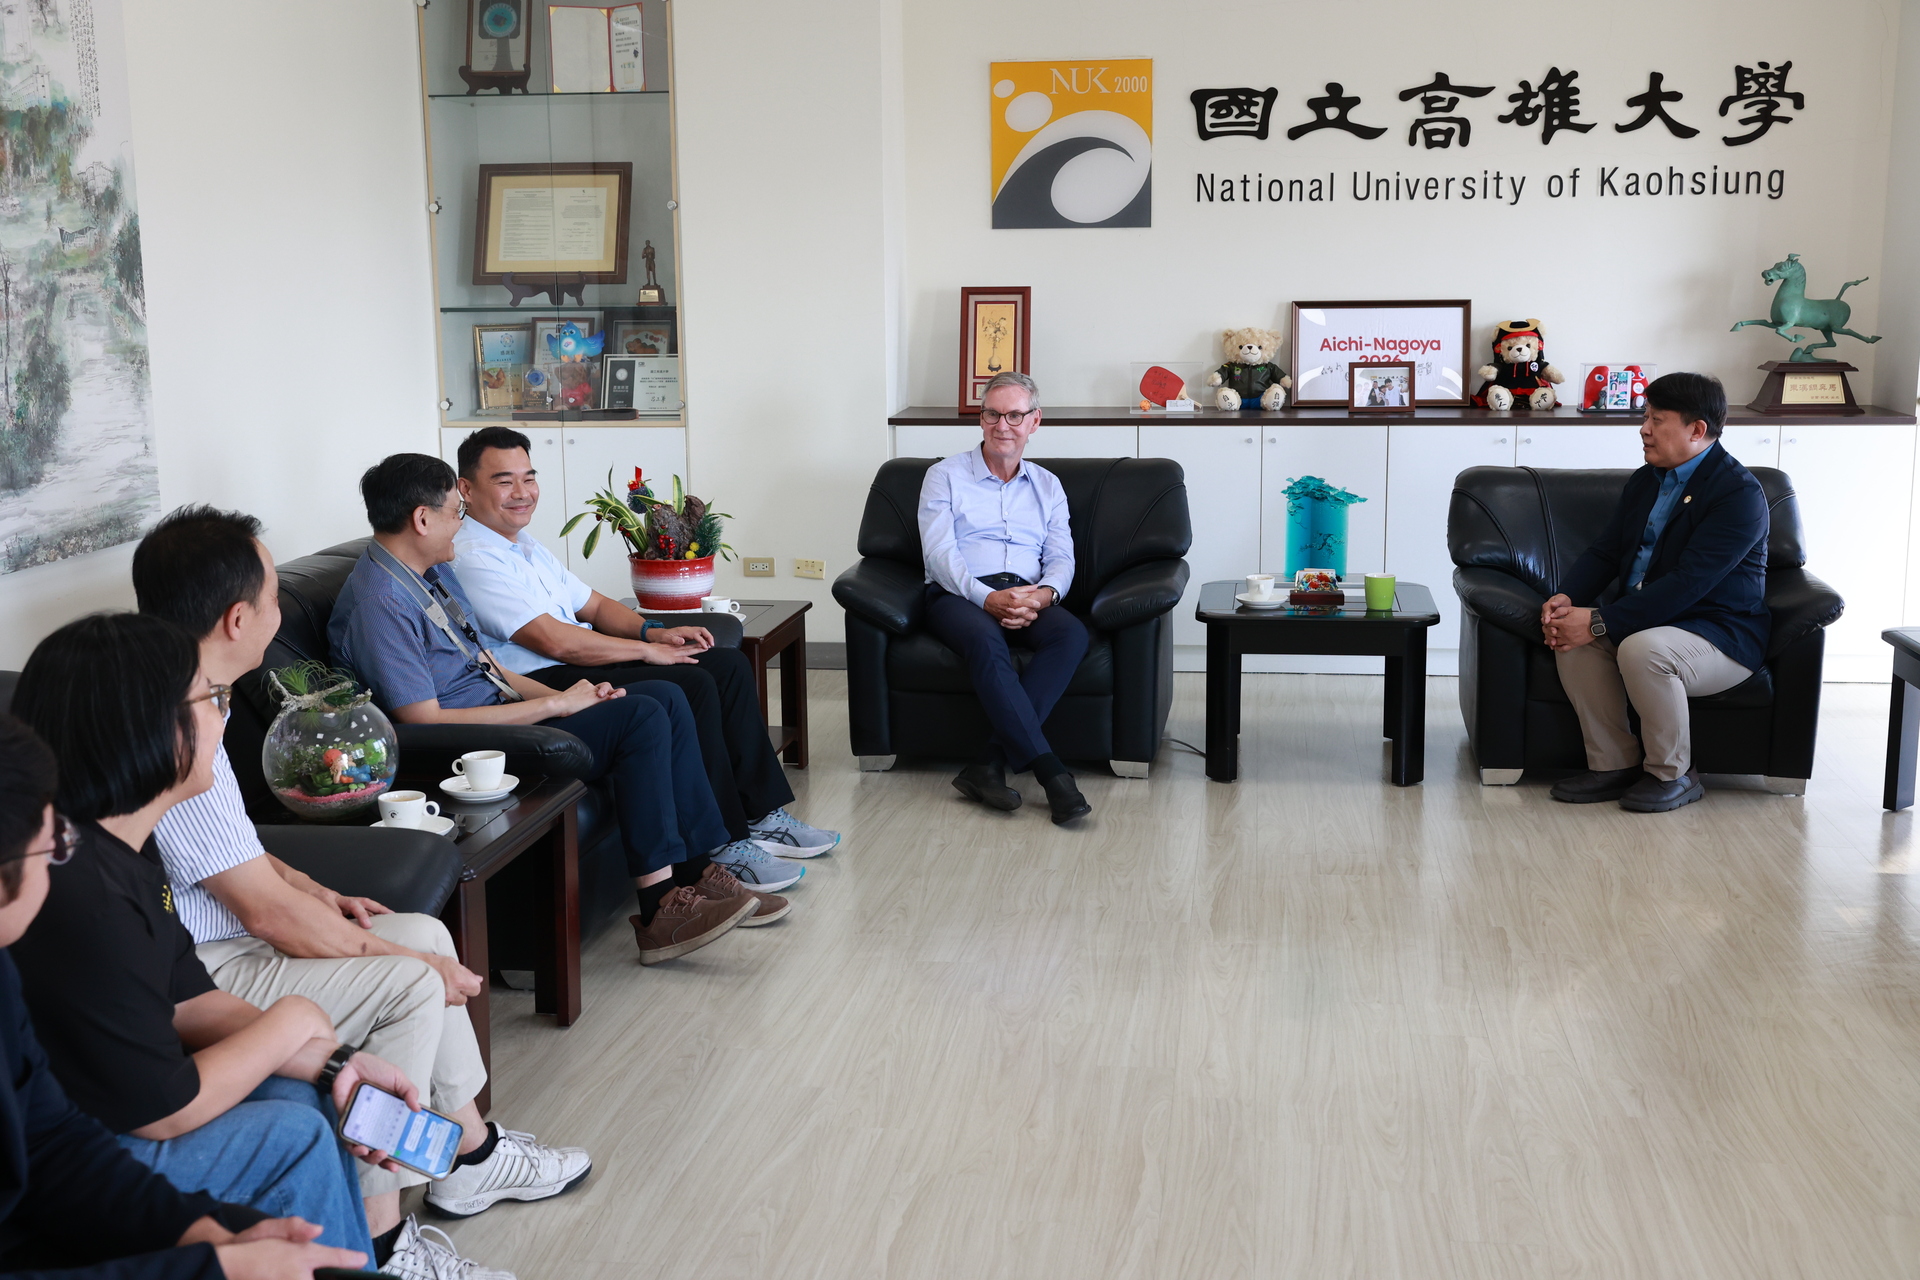
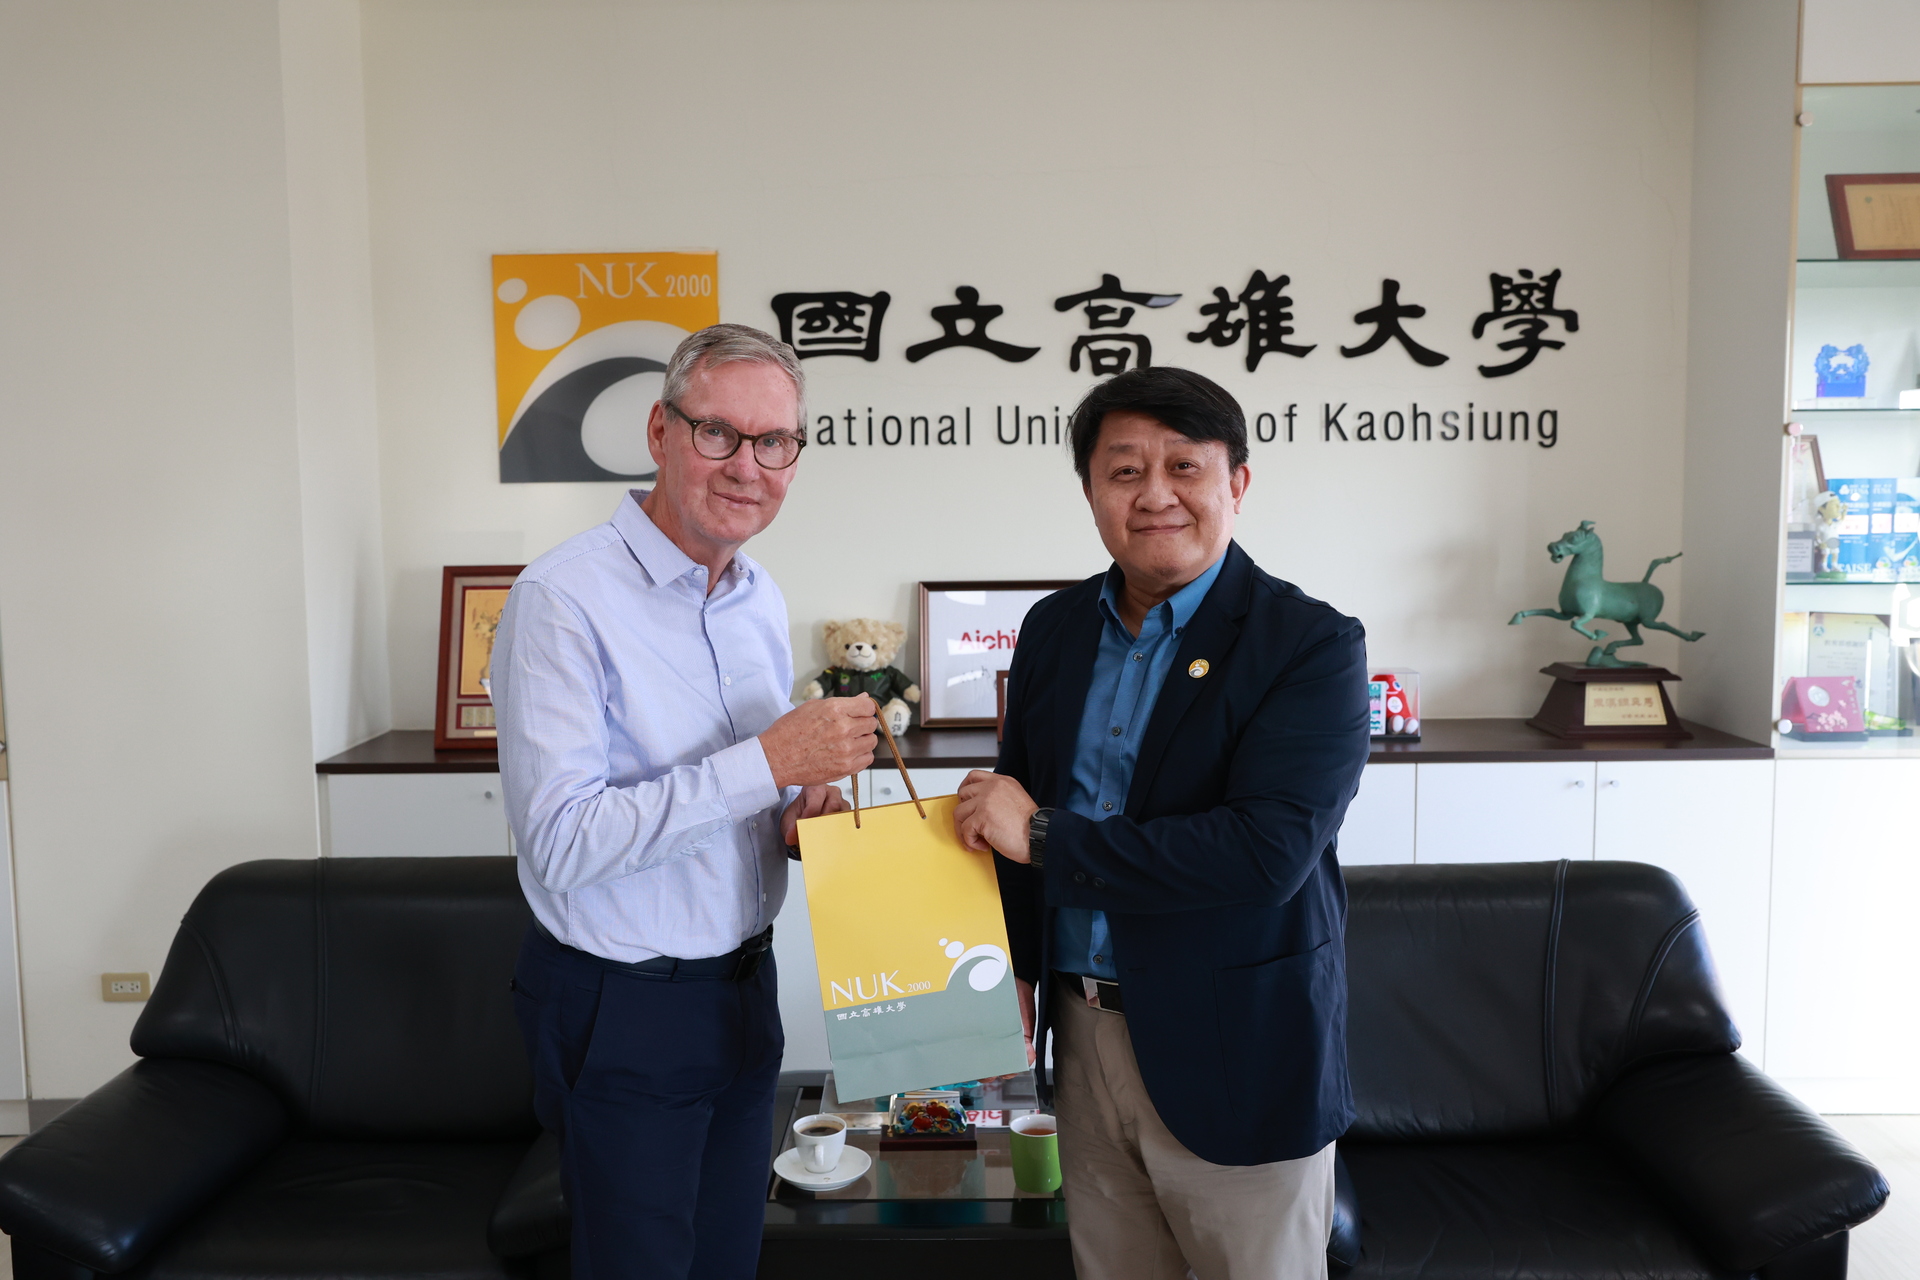
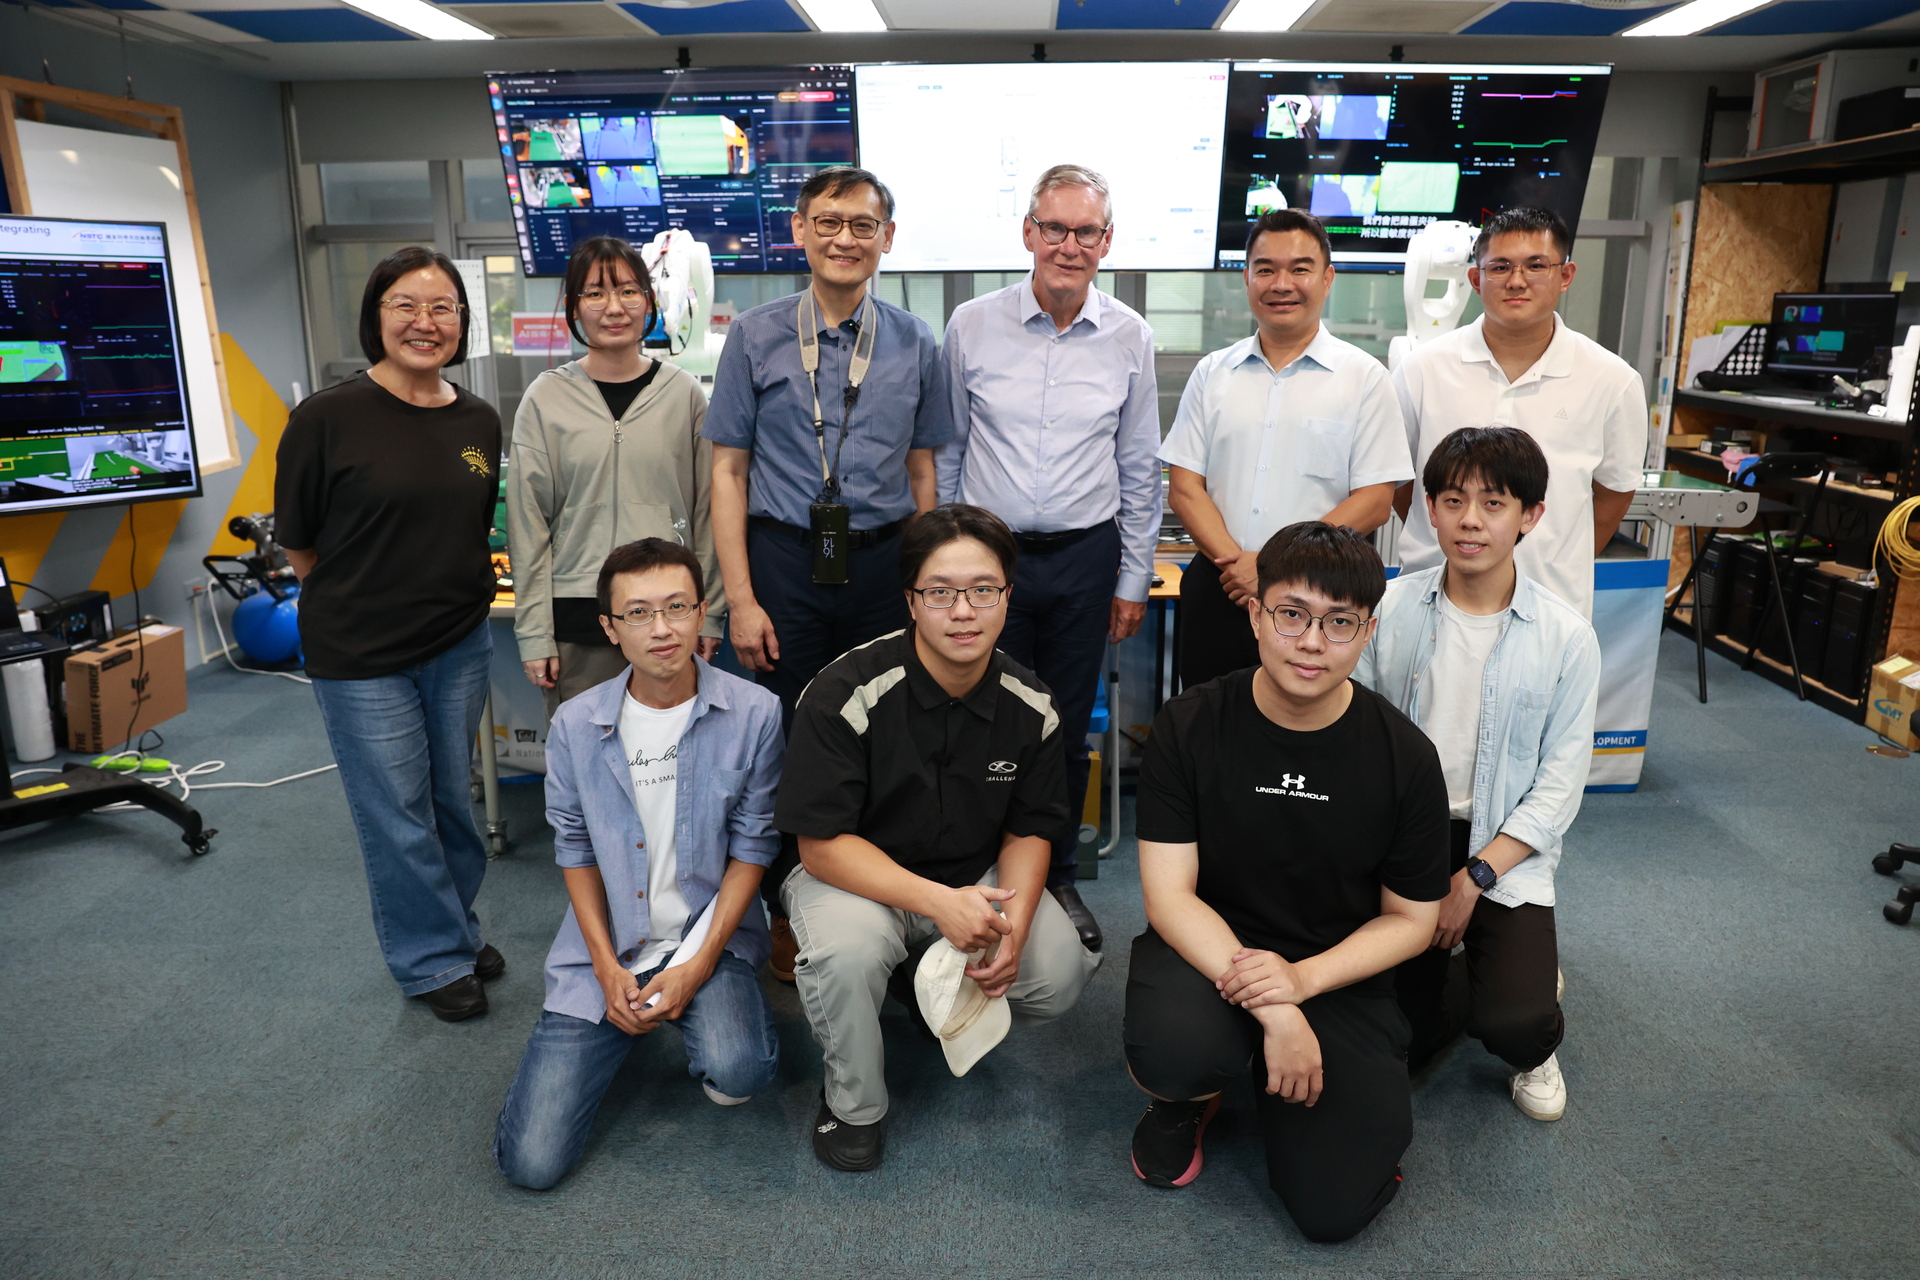
2026-11-11壁虎能在牆面上行走自如,背後的黏附原理如何運用在智慧機器人?曾任德國馬克斯・普朗克金屬研究所(Max Planck Institute for Metals Research)所長、具美國、德國及奧地利三國科學院院士資歷的國際材料科學家 Eduard Arzt(愛德華・阿茲特),11月4日走進國立高雄大學,與師生交流仿生材料及人工智慧(Artificial Intelligence, AI)智慧製造技術。從模仿壁虎腳掌的乾式黏附材料,到結合觸覺感測與數位雙生的機械手臂,雙方透過實際展示展開技術對話。
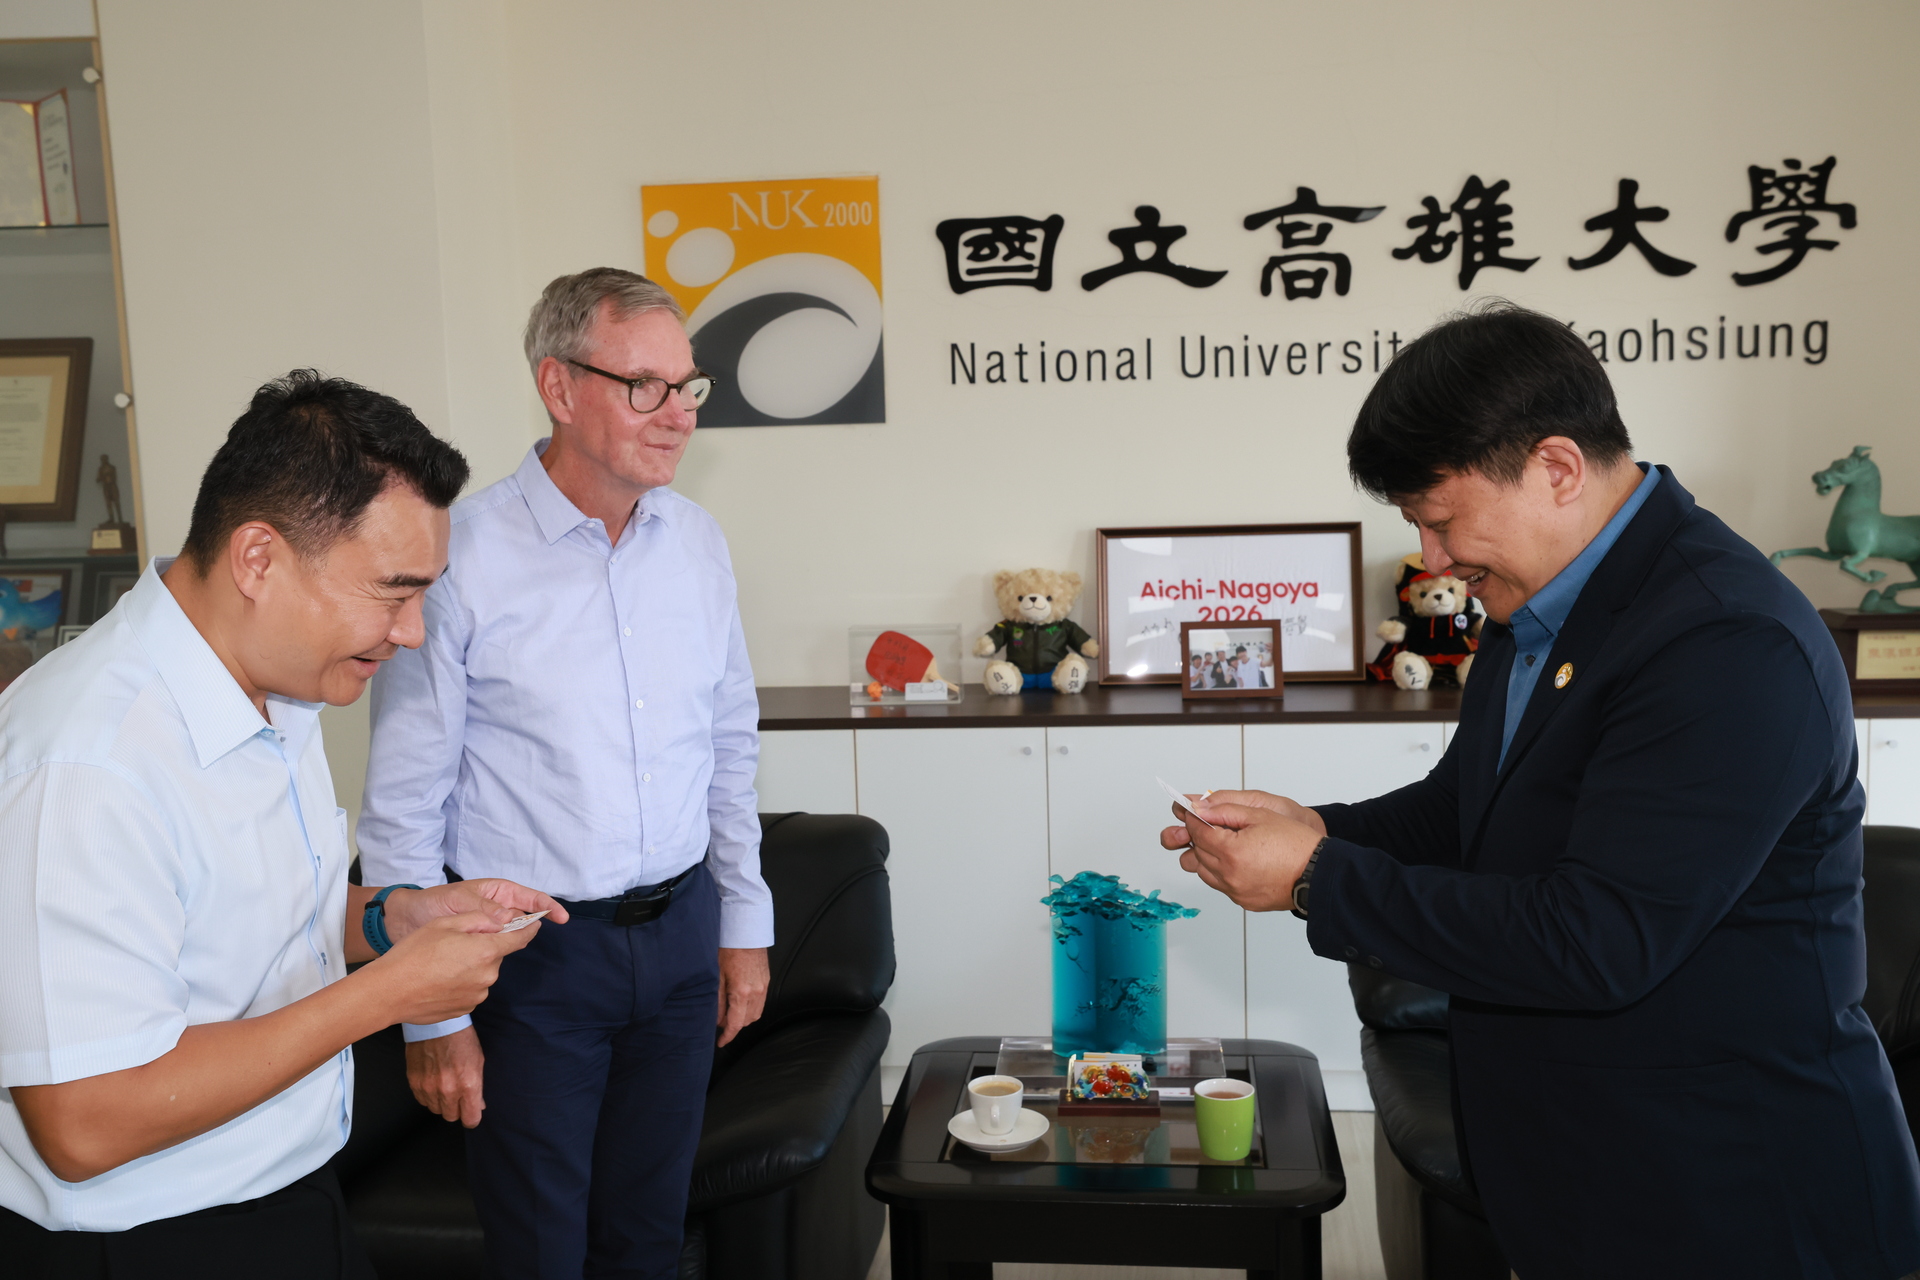
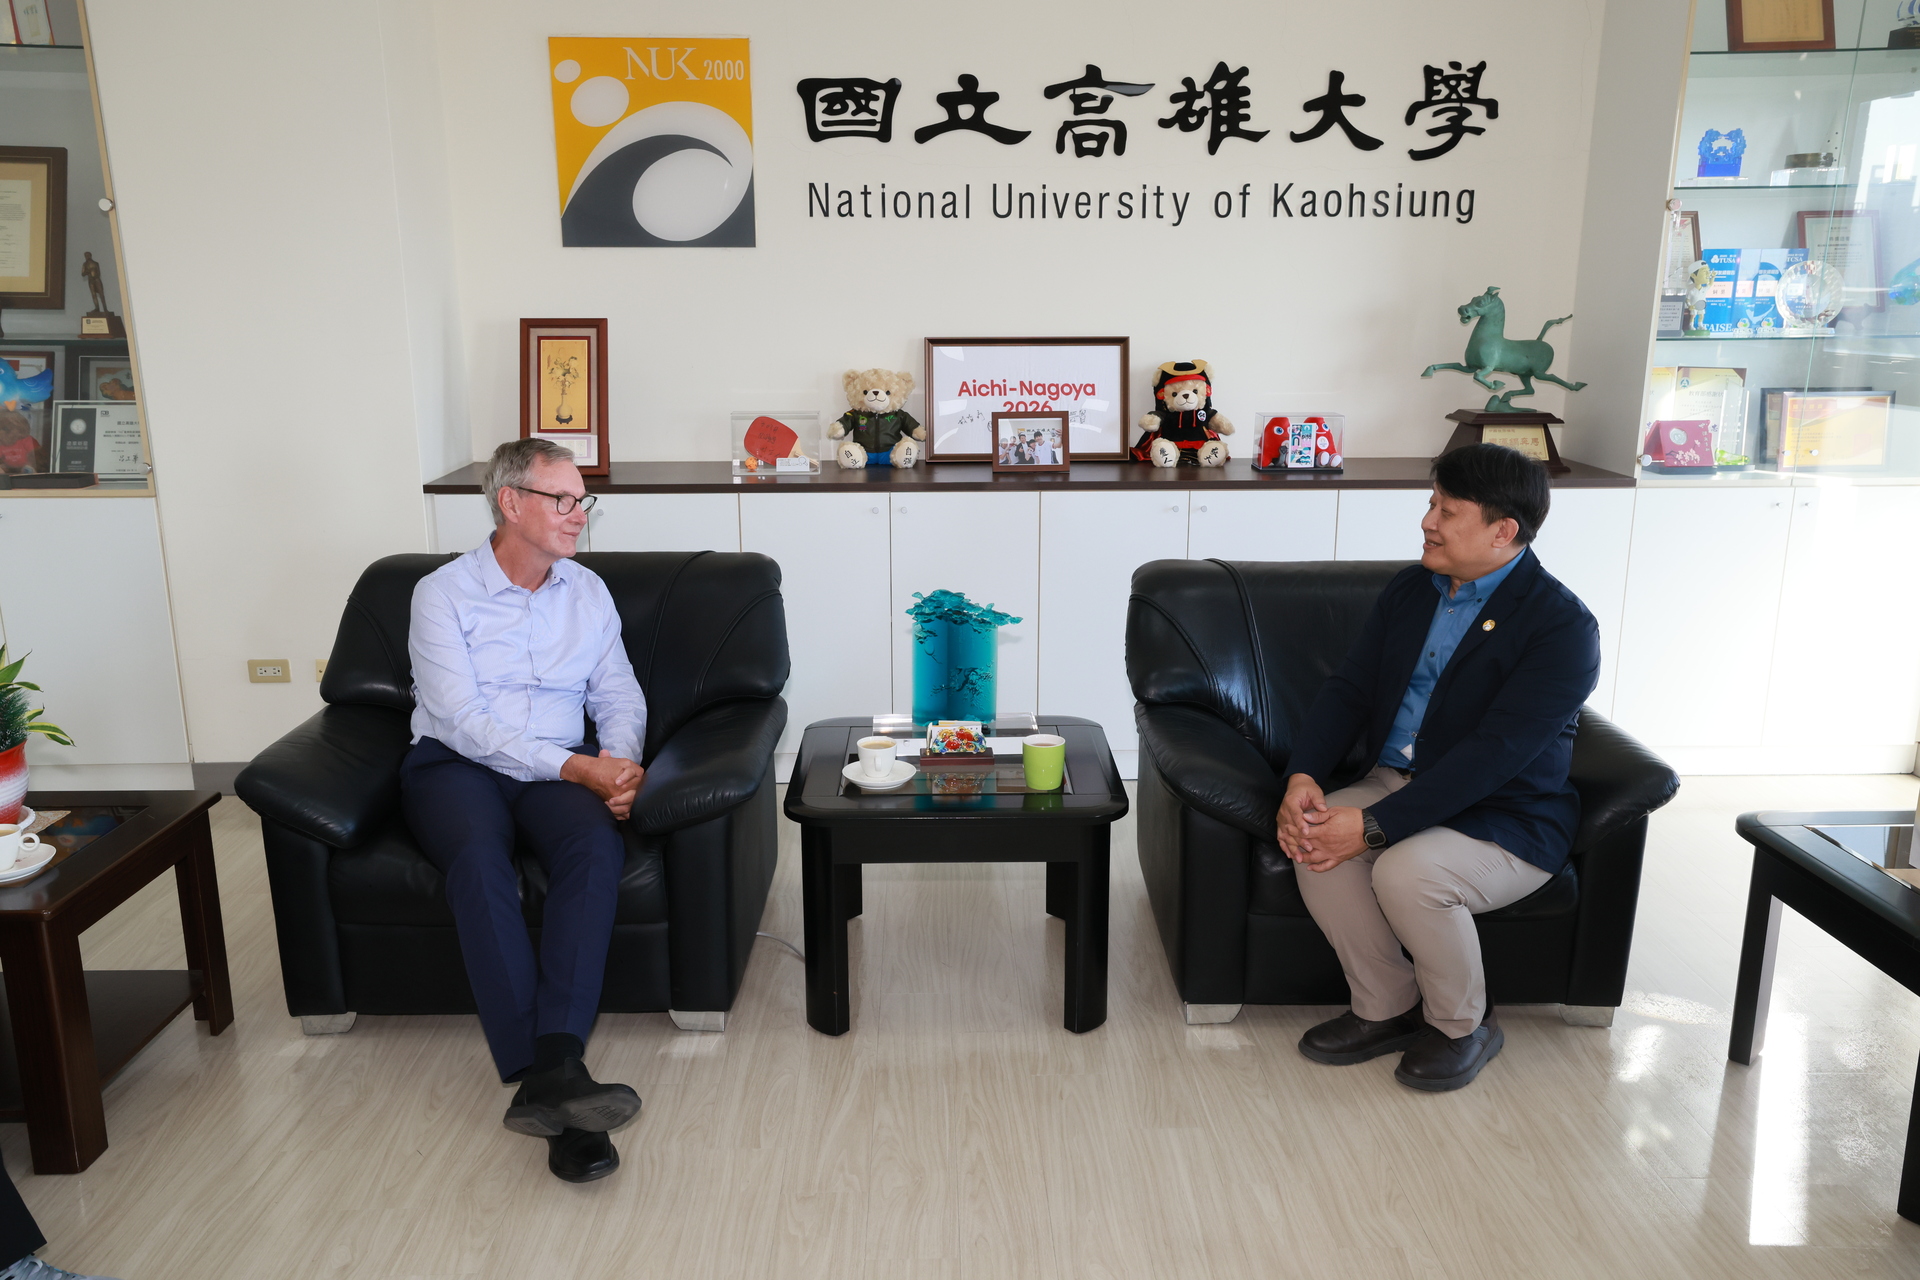
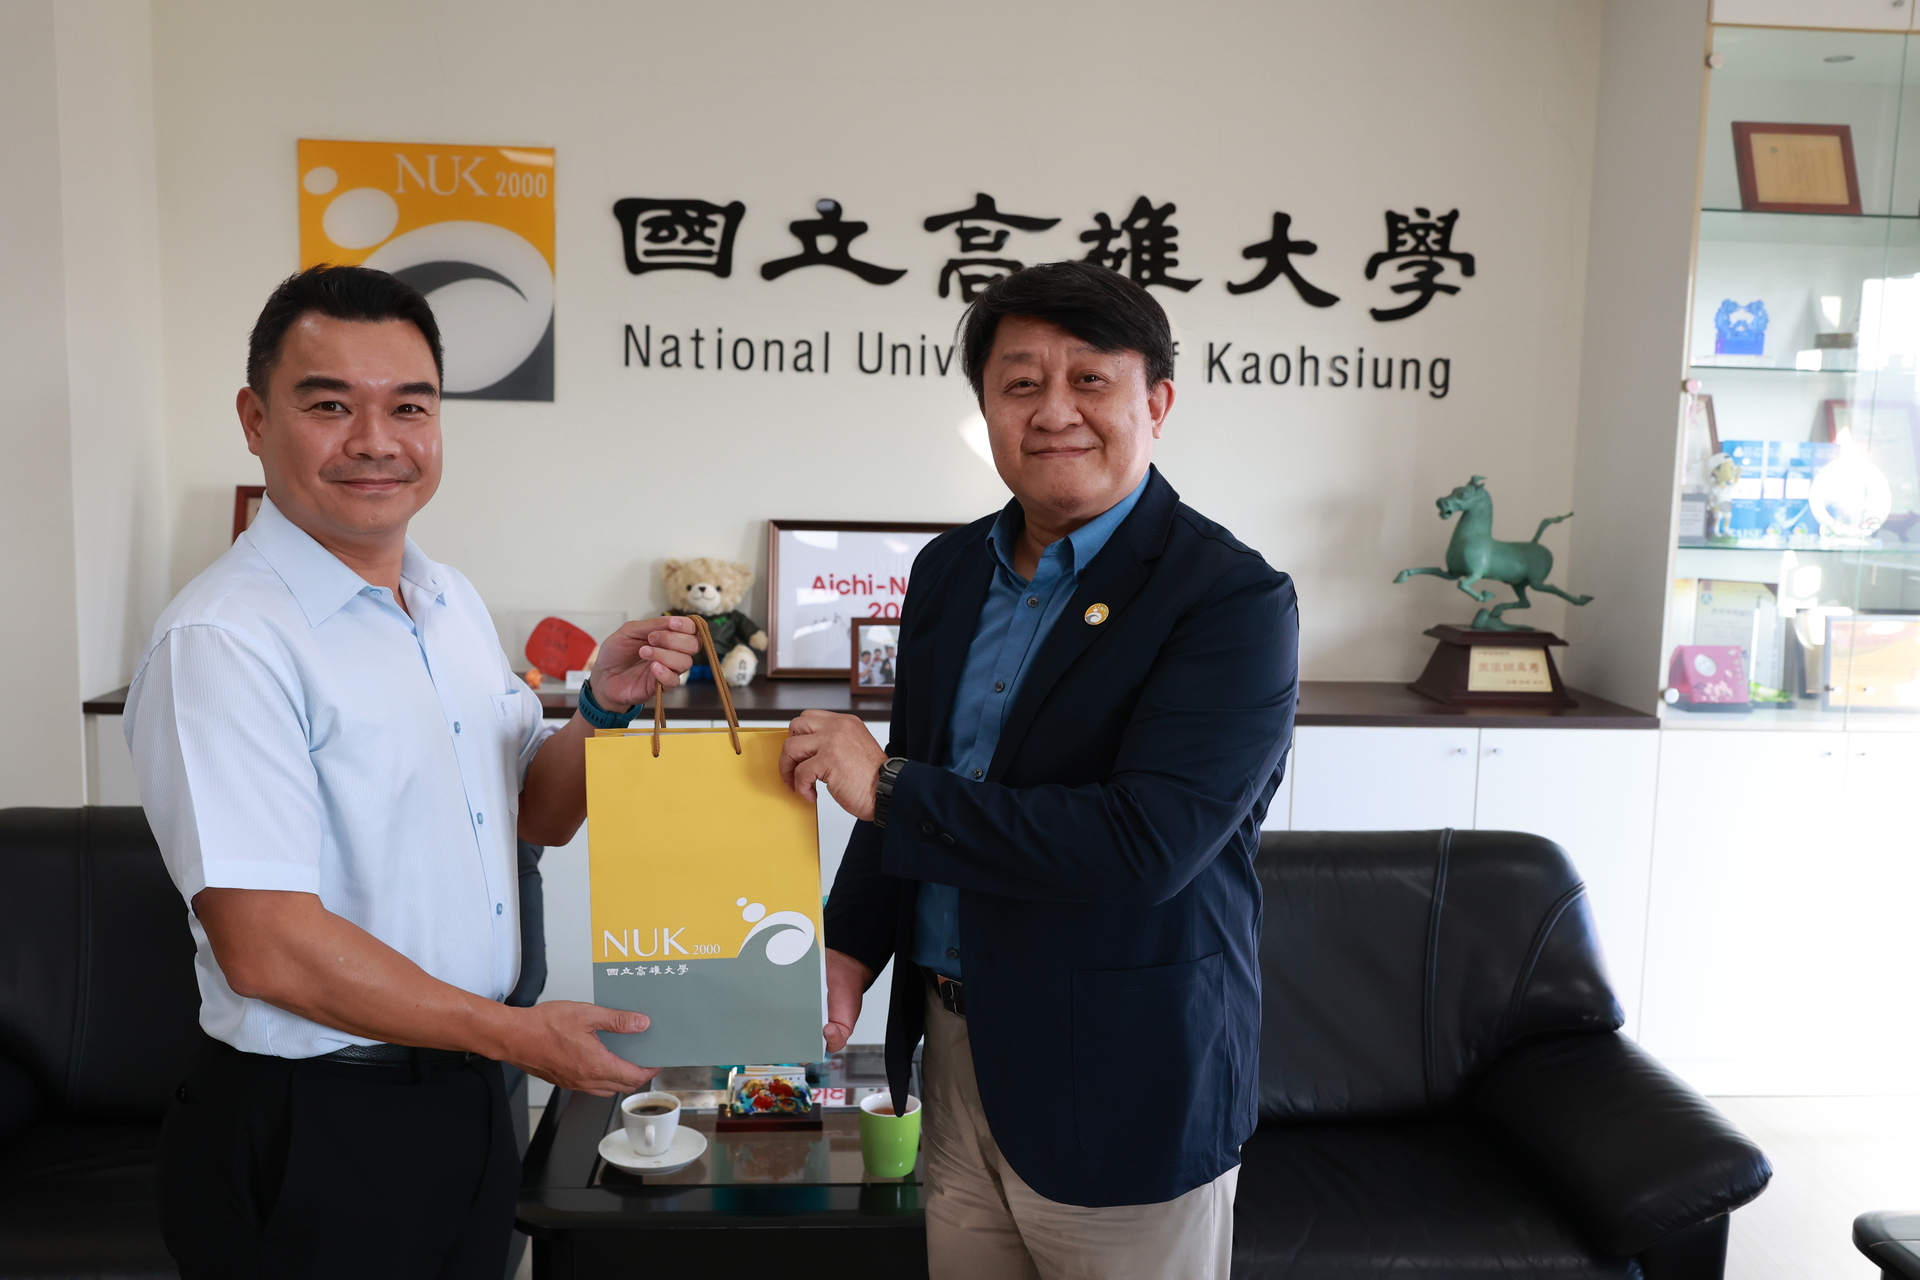
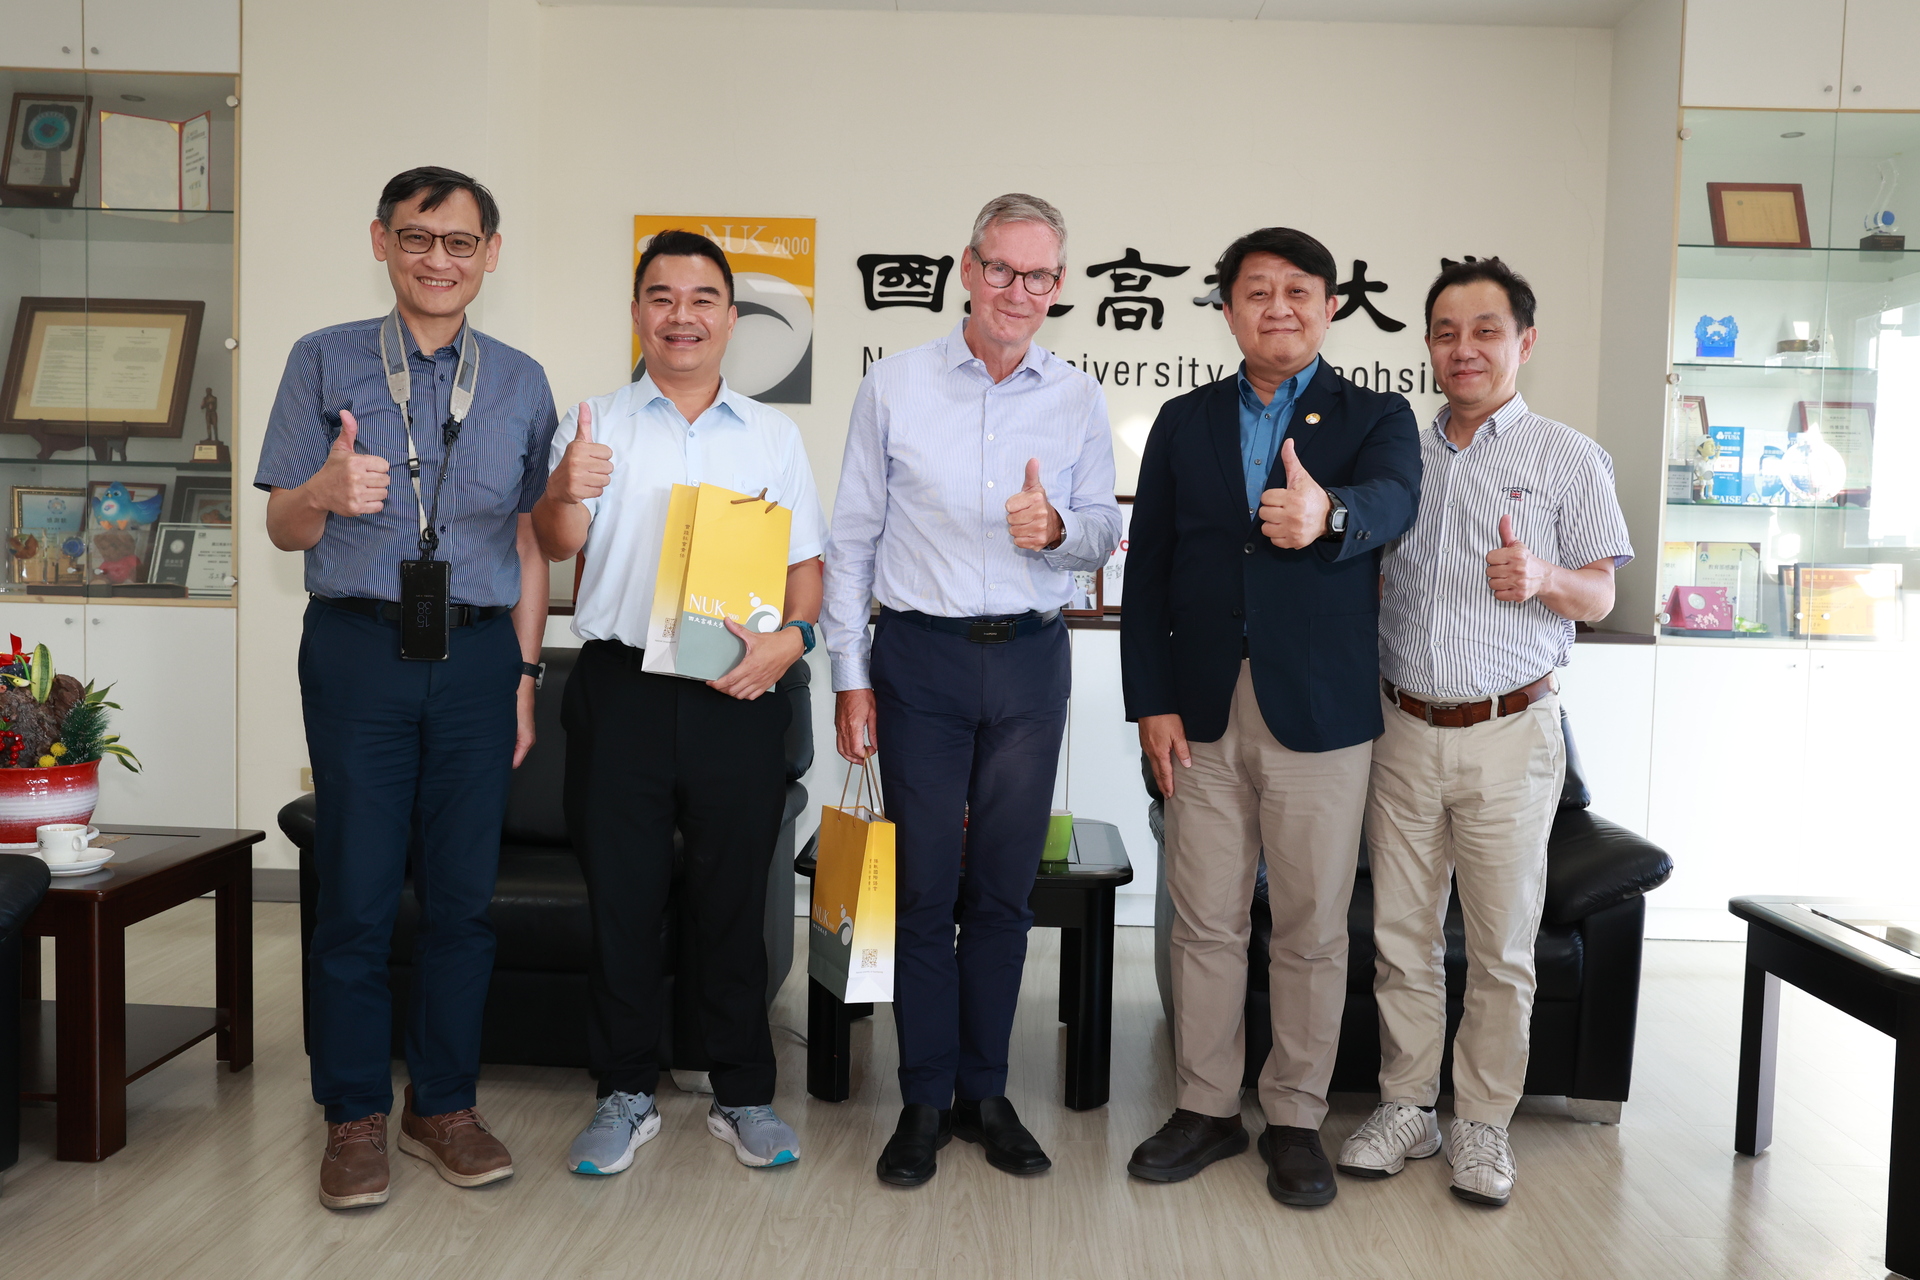
高雄大學校長陳啓仁接待 Arzt 院士時,介紹學校結合南部半導體產業發展推動人才培育,包括與台積電合作開設跨系所學程。陳啓仁表示,高雄大學成立26年,持續強化研究能量與國際連結,期盼透過跨領域交流,為教學、研究及人才培育帶來啟發。雙方並就歐洲研究機構、工程人才需求及 AI 對高等教育的影響交換意見。
Arzt 現任奧地利萊奧本工業大學(Montanuniversität Leoben)材料科學領域教授,並為美國加州大學聖地牙哥分校(University of California San Diego)工程學院兼任教員,曾任德國馬克斯・普朗克金屬研究所所長及 INM-萊布尼茲新材料研究所(INM – Leibniz Institute for New Materials)科學主任兼執行長。他深耕仿生黏附研究逾25年,模仿壁虎腳掌微細結構的乾式黏附技術,可延伸應用於機器人抓取、醫療及太空科技。
談起研究歷程,Arzt 展現幽默的一面。他回憶,當年在以金屬研究為主的研究所開始研究壁虎與蜘蛛,讓同事相當意外;尤其秘書得知團隊還要研究蜘蛛,擔心辦公室到處都是蜘蛛,甚至差點想辭職。這段趣事也反映他對跨領域研究的堅持,從自然界看似平凡的生物機制尋找材料創新的可能。
高雄大學化學工程及材料工程學系(化材系)系主任鍾宜璋表示,Arzt 是乾式黏附(Dry Adhesion)研究的重要先驅,團隊長期參考其成果,探索仿生材料與智慧機械手臂的整合。傳統夾爪面對薄膜、軟性印刷電路板(Flexible Printed Circuit Board, FPCB)等易變形物件,容易受到施力限制;仿生材料則利用表面微結構產生附著效果,結合感測與控制系統,發展更柔和、靈活的抓取方式。此次能直接向研究先驅展示成果並討論技術問題,機會難得。
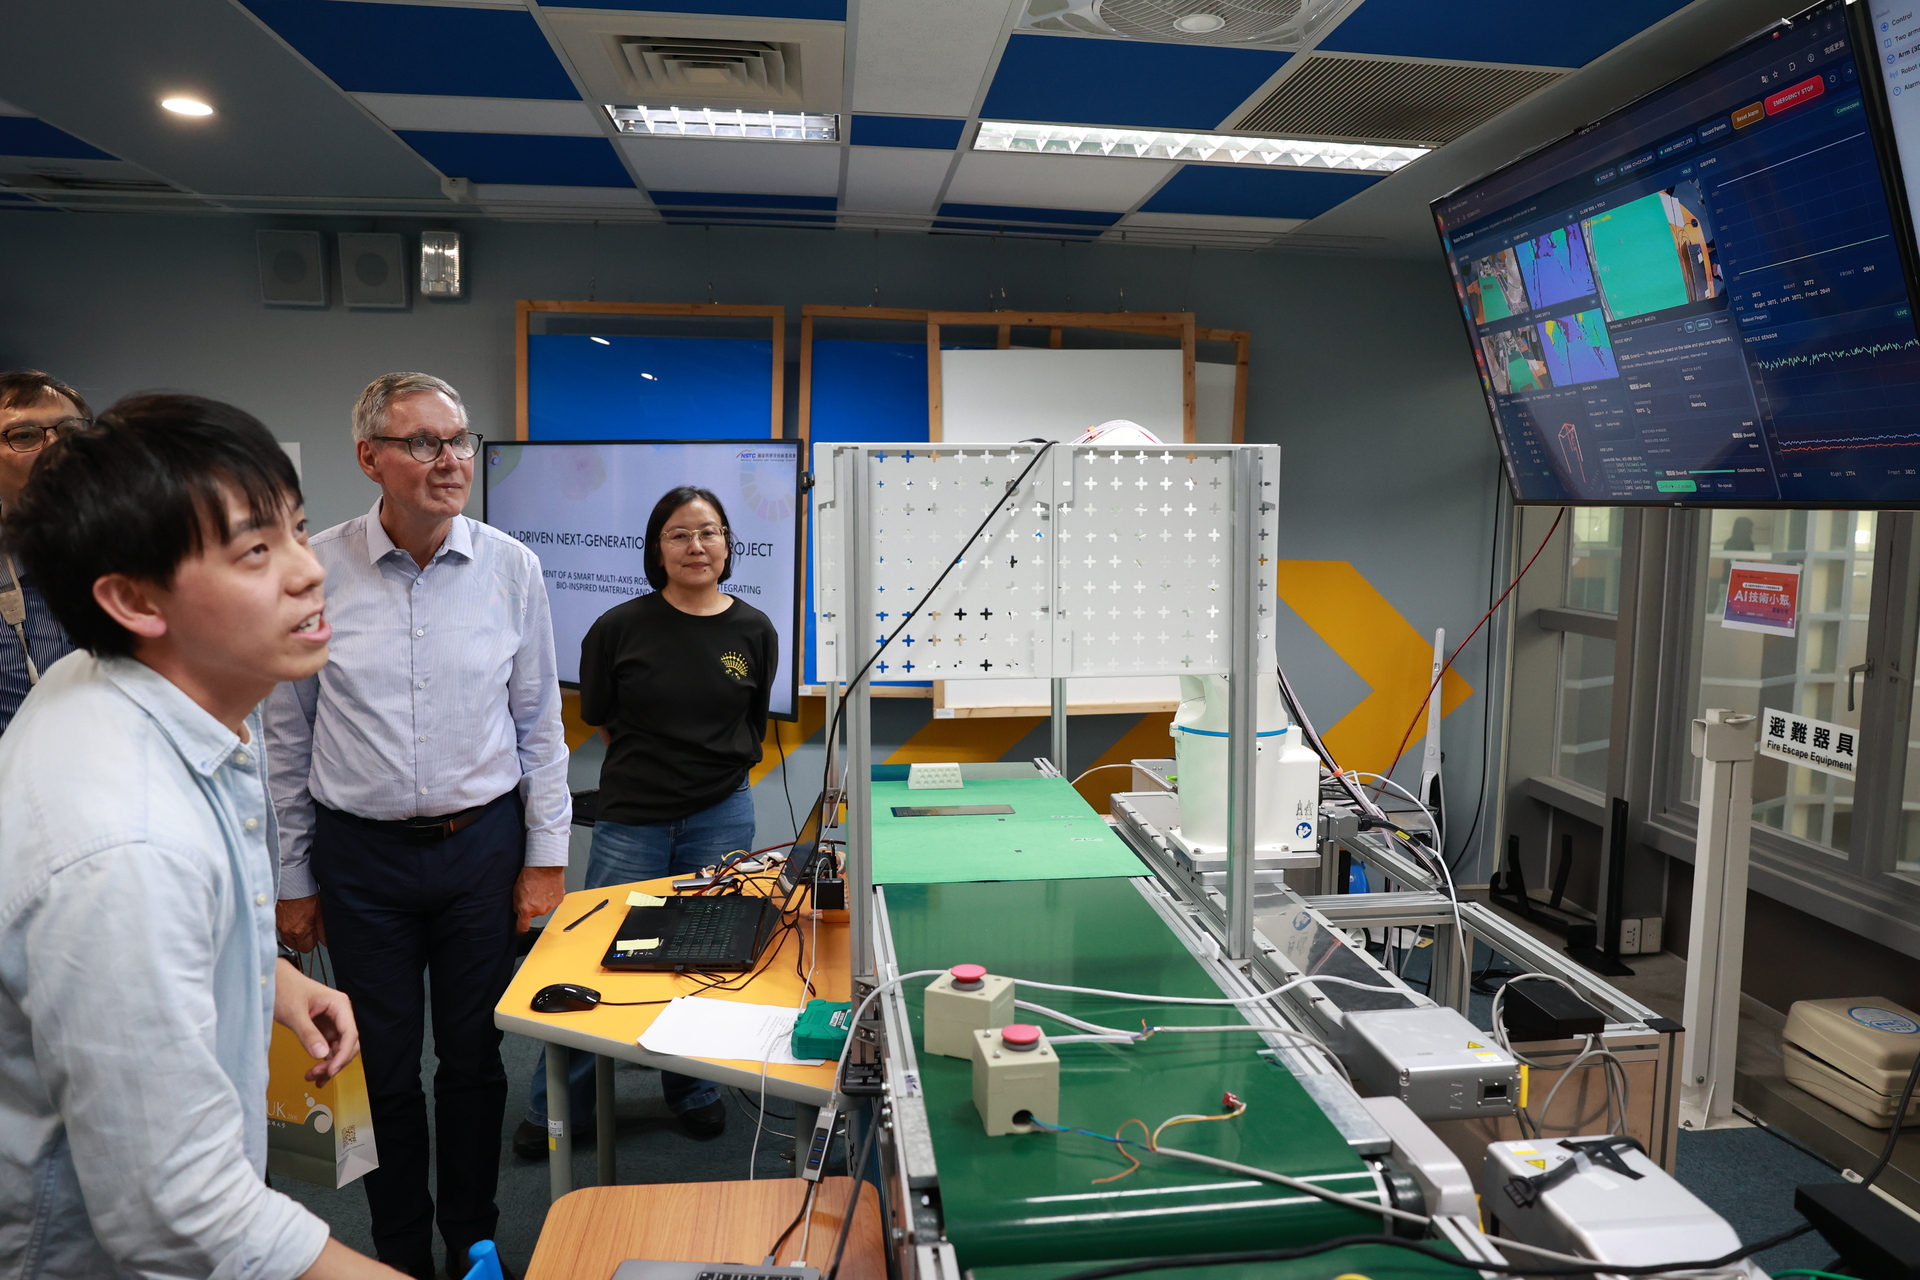
高雄大學 AI 中心執行長蘇家輝陪同參訪中心管理的625智慧製造場域。他表示,智慧製造不僅仰賴 AI 演算法,更需要材料、感測、機構設計與控制系統整合。625場域提供跨領域研究及技術驗證環境,協助師生將專業知識轉化為可實際測試、持續改善的系統。
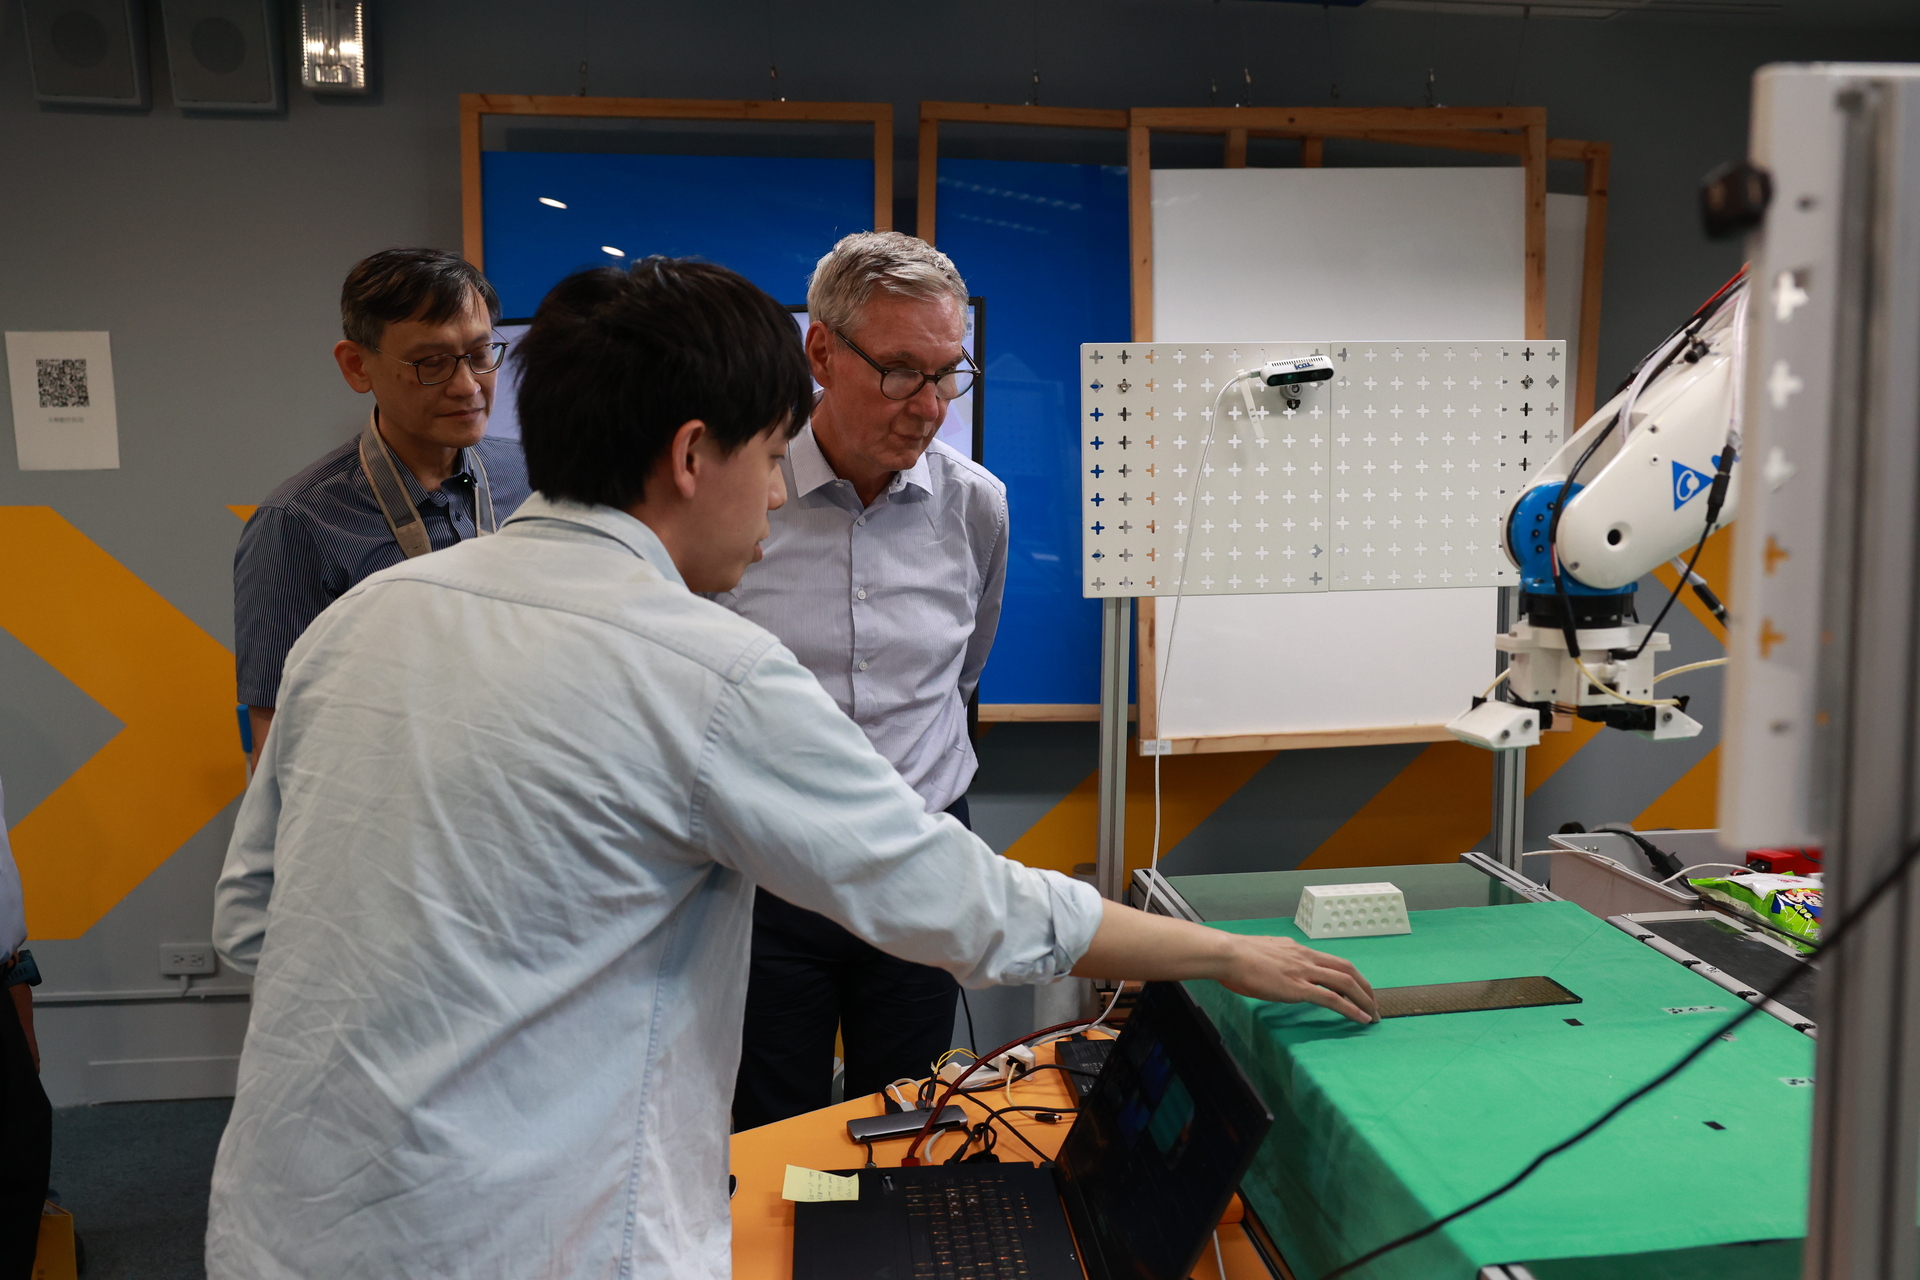
現場研究團隊展示結合 AI 視覺辨識、觸覺感測器(Tactile Sensor)及仿生黏附材料的多軸機械手臂,可辨識物件形狀、判斷抓取及釋放狀態;另透過數位雙生(Digital Twin)系統,在虛擬環境模擬動作路徑,降低實體測試碰撞風險。參與建構系統的大四學生,也親自向院士解說設計原理與操作成果。
展示過程並非一帆風順。當機械手臂釋放物件時出現些微翻轉,Arzt 立即詢問問題是否來自夾爪機構或控制系統,學生坦言仍在調整感測訊號與 AI 判斷機制。Arzt 進一步關注材料表面均勻性及黏附力測試;得知拉拔力(Pull-off Force)約為每平方公分1公斤重時,肯定數值表現,同時提醒材料製作一致性、黏附重複性及清潔後性能維持,都是實際應用的關鍵。
交流中,Arzt 還拿起紙張測試黏附效果,打趣詢問能否吸住校長的照片,引起現場笑聲。材料成功吸附後,他隨即回到專業討論,細問黏附層與感測器的整合方式,以及不同材料的抓取與脫附機制,讓高大團隊的研究成果接受更細緻的專業檢視。
-
#SDG4 #SDG9 #SDG17 @化學工程及材料工程學系 @AI研究中心 &活動
-
